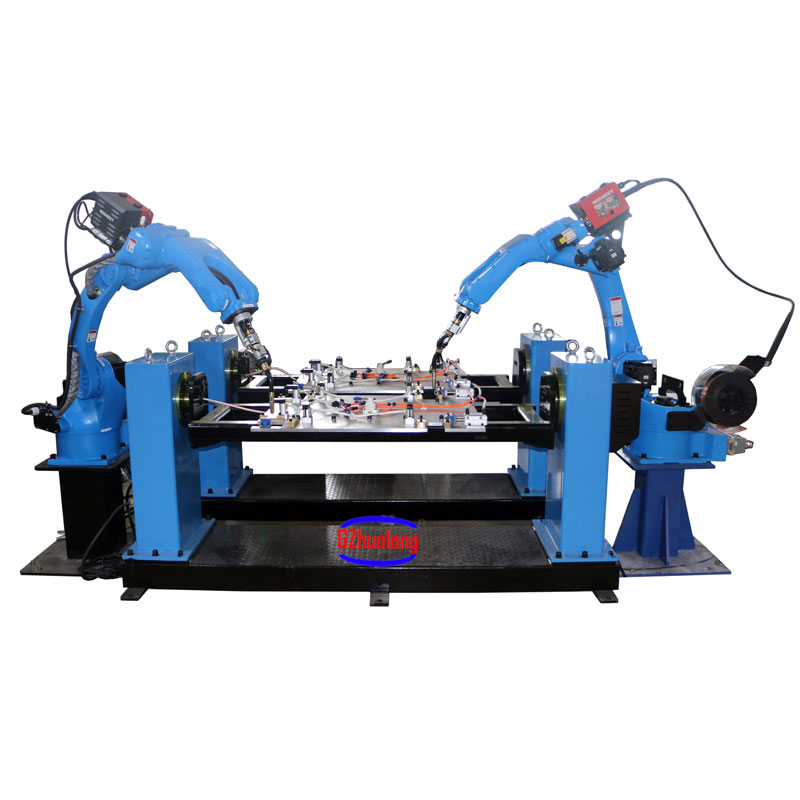
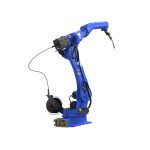

Los robots de soldadura se componen principalmente de dos partes: robots y equipos de soldadura.
ContáctenosLos robots de soldadura se componen principalmente de dos partes: robots y equipos de soldadura. El robot se compone de un cuerpo de robot y un armario de control (hardware y software). Los equipos de soldadura, como la soldadura por arco y por puntos, constan de una fuente de energía para soldar (incluido el sistema de control), un alimentador de alambre (soldadura por arco), un soplete de soldadura (alicates) y otras partes.
Los robots de soldadura por arco utilizan principalmente métodos de soldadura con protección de gas (MAG, MIG, TIG) y, para la soldadura por arco, se pueden instalar en el robot fuentes de alimentación convencionales de tiristores, inversores, pulsos o no pulsos con forma de onda ajustable.
El alimentador de alambre se puede montar sobre o fuera del brazo del robot. La manguera entre el soplete y el alimentador de alambre se acorta, lo que ayuda a mantener la estabilidad del alimentador de alambre.
Los robots de soldadura son básicamente robots de unión de costuras, la mayoría de los cuales tienen 6 ejes.
Con el desarrollo de la tecnología electrónica, la tecnología informática, el CNC y la robótica, los robots de soldadura automática, desde que comenzaron a utilizarse en la fabricación en la década de 1960, su tecnología se ha vuelto cada vez más avanzada, principalmente debido a las siguientes ventajas:
1.Estabilizar y mejorar la calidad de la soldadura y reflejar la calidad de la soldadura en forma de valores.
2.Aumentar la productividad laboral.
3.Aumentar la intensidad laboral de los trabajadores y permitirles trabajar en condiciones peligrosas.
4. Reduce los requisitos de tecnología de trabajo de los empleados.
5. Se ha acortado el ciclo de preparación para la modificación y sustitución de productos, así como la correspondiente inversión en equipos.
Por lo tanto, es ampliamente utilizado en todos los ámbitos de la vida.
Parámetros principales:
| Robot vertical multiarticular | |||||||
| modelo | RH14-10-W | RH-18-20-W | RH-20-10-W | ||||
| voltaje de entrada | Trifásico 380V 50/60HZ | Trifásico 380V 50/60HZ | Trifásico 380V 50/60HZ | ||||
| poder | 3KVA | 5KVA | 5KVA | ||||
| Libertad de movimiento | 6 | 6 | 6 | ||||
| Carga máxima | 10 kilos | 20kg | 10 kilos | ||||
| Campo de prácticas y velocidad máxima | J/JT | Rango de movimiento | velocidad máxima | Rango de movimiento | velocidad máxima | Rango de movimiento | velocidad máxima |
| 1 | ±167° | 169°/s | ±167° | 169°/s | ±167° | 169°/s | |
| suspensión±30° | suspensión±30° | suspensión±30° | |||||
| 2 | 0°-175° | 169°/s | 0°-175° | 169°/s | 0°-175° | 169°/s | |
| 3 | +80°--150° | 169°/s | +80°--150° | 169°/s | +80°--150° | 169°/s | |
| 4 | ±190° | 280°/s | ±190° | 280°/s | ±190° | 280°/s | |
| 5 | -105°--130° | 240°/s | -105°--130° | 240°/s | -105°--130° | 240°/s | |
| 6 | ±210° | 520°/s | ±210° | 483°/s | ±210° | 483°/s | |
| Carga de muñeca permitida | J/JT | momento de fuerza | momento de inercia | momento de fuerza | momento de inercia | momento de fuerza | momento de inercia |
| 4 | 10,0 N·m | 0,25 kg㎡ | 48,0 N·m | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 5 | 10,0 N·m | 0,25 kg㎡ | 48,0 N·m | 1,8 kg㎡ | 10,0 N·m | 0,25 kg㎡ | |
| 6 | 3 Nm | 0,05 kg㎡ | 28 Nm | 0,8 kg㎡ | 3 Nm | 0,05 kg㎡ | |
| peso | 170 kilos | 285 kilos | 290kg | ||||
| Precisión de reposicionamiento | ±0,08 mm | ||||||
| Nivel de ruido | <70dB(A) | ||||||